- Schritt

3D Drucker Teile richten: DS-01, DS-02, DS-03, DS-04, DS-05
Achtung: Das Bauteil „DS-05 Shutter“ muss in der Farbe schwarz gedruckt werden. Es muss eine gut deckende Farbe sein und licht vollständig blockieren. Transluzente Farben erfüllen nicht due Funktion. Falls Sie kein Schwarz zur Hand haben, können sie zu Not auch andere dunkle, gut deckende Farben wie Dunkelblau oder Dunkelgrau verwenden.
- Schritt

Bauteile zur Hand nehmen:
10 Holzschrauben
1 Zylinderkopfschraube
1 optische Lichtschranke (vor dem Versand manuell geprüft)
3 Kugellager
1 Kabelbinder
1 Schutzhülle
1 Druckfeder
- Schritt
Die Teile DS-01 und DS-02 wie dargestellt positionieren. Zwei Kugellager auf die gezeigten Positionen stecken. Das Teil ist so konstruiert, dass das Kugellager in die dafür vorgesehene Öffnungen eingepresst werden soll. Wenn Ihnen die Kraft in den Fingern nicht ausreicht, können Sie das Kugellager mit einem Schraubstock hineinpressen. Zur Not können Sie auch den Hammer zur Hilfe nehmen. Schlagen Sie aber nicht direkt auf das Kugellager. Legen Sie das Teil SO-G auf das Kugellager, bevor mit dem Hammer darauf geschlagen wird.


- Schritt
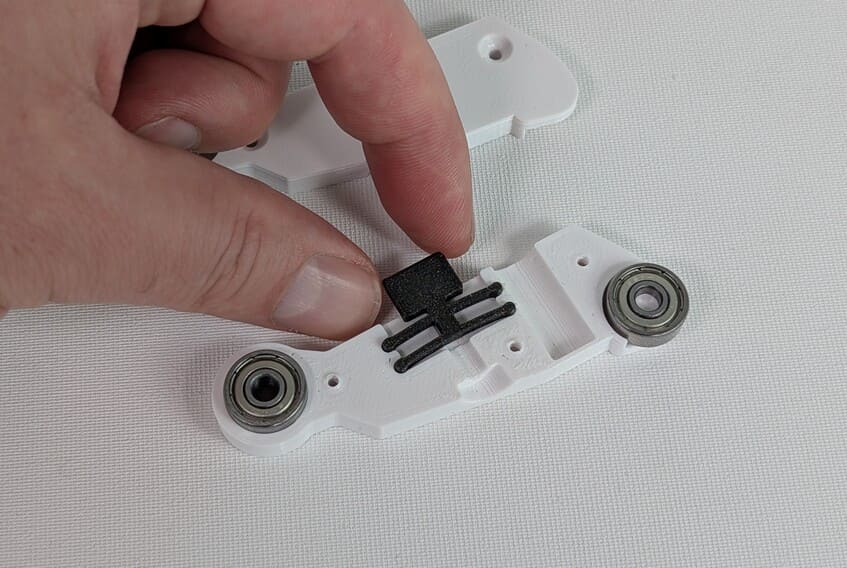
Das Teil „DS-05 Sutter“ wie dargestellt platzieren.
- Schritt
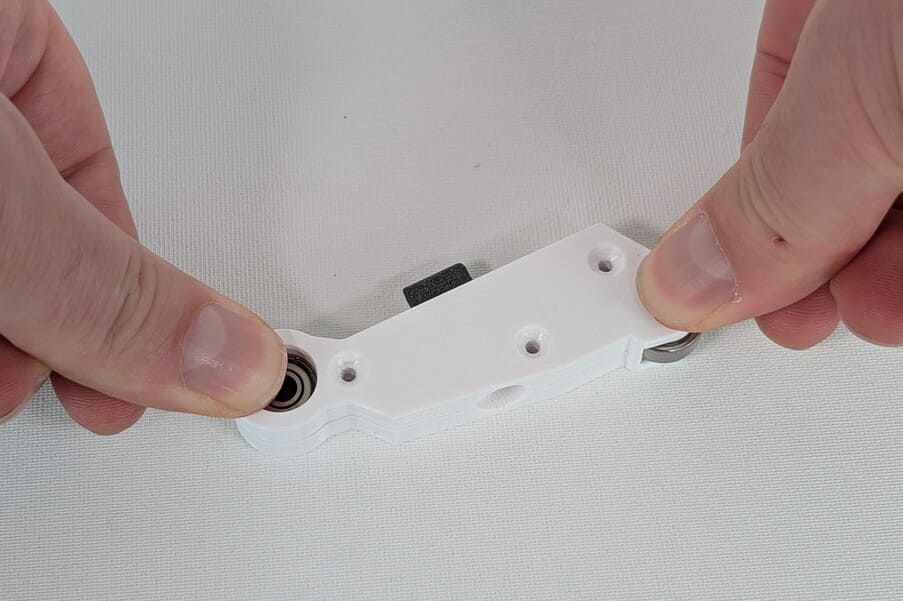
Das Teile aufeinander stecken. Prüfen Sie, dass es keinen Luftspalt zwischen den Bauteilen gibt. Wenn doch, dann sind die Kugellager ggf. noch nicht in der richtigen Position. Dann das Hebel-Gehäuse mit 3 Holzschrauben festschrauben.



- Schritt
Die Zylinderschraube in die dargestellte Öffnung drehen. Die Schraube NICHT ganz eindrehen.


- Schritt
Die Feder in die dargestellte Öffnung stecken.

- Schritt
Die Bauteile DS-03 und DS-04 wie dargestellt platzieren. Dann ein Kugellager auf die dargestellte Position stecken.

- Schritt
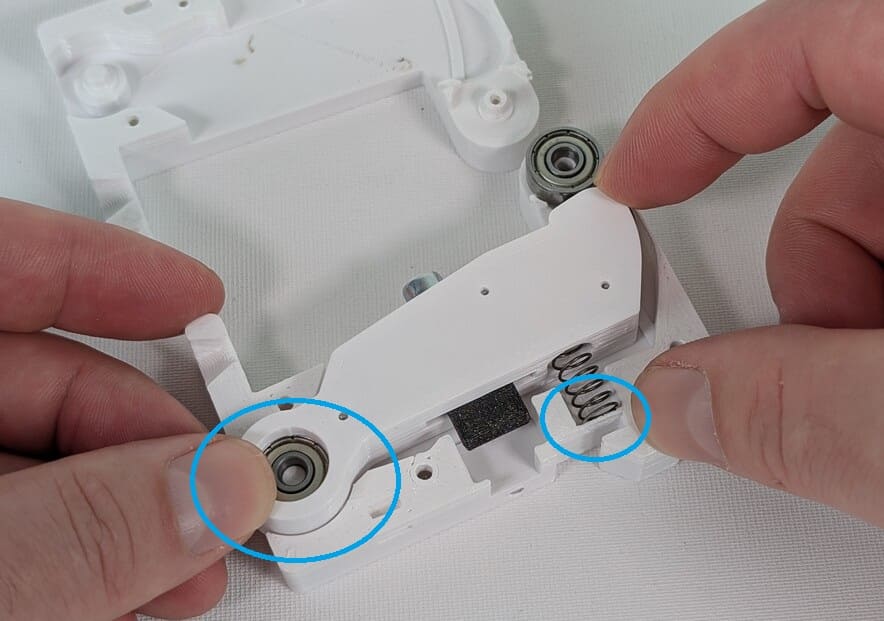
Das Hebel-Gehäuse wie dargestellt positionieren. Achten Sie darauf, dass die Feder innerhalb des Gehäuses bleibt.
- Schritt
Die beiden Gehäuseteile aufeinander stecken. Achten Sie darauf, dass die Feder innerhalb des Gehäuses bleibt.


- Schritt
Das Gehäuse mit vier Schrauben zu schrauben.

- Schritt
Den optischen Sensor von hinten in die dargestellt Öffnung stecken. Achten Sie darauf, dass der Stecler auf der rechten Seite platziert ist. Dann mit zwei Schruaben befestigen.


- Schritt
Die Bauteile DS-06 und DS-07 wie dargestellt über den Sensor schieben und mit iner Schraube befestigen.
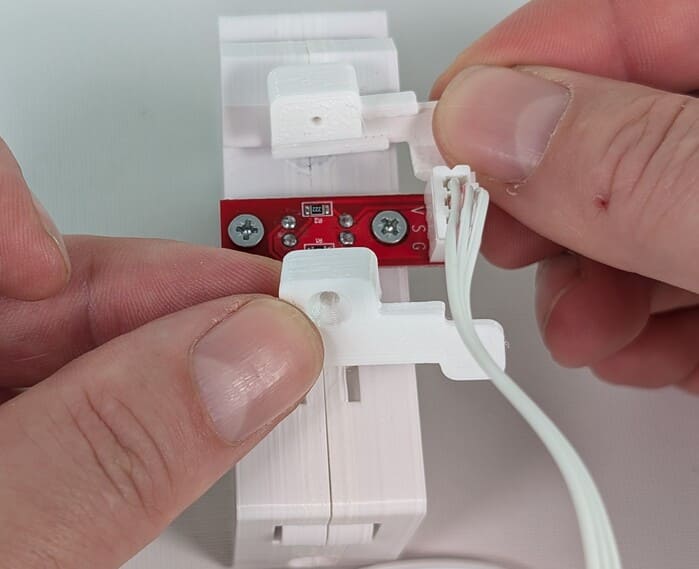

- Schritt
Die offenen Litzen des Geflechtschlauchs an beiden Enden mit dem Feuerzeug verschmelzen. Achtung: Die Flamme nur sehr kurz an die Litzen halten, sonst können giftige Dämpfe entstehen oder sich der Kunststoff entzünden. Dämpfe auf keinen Fall einatmen, Feuer sofort auspusten.

- Schritt
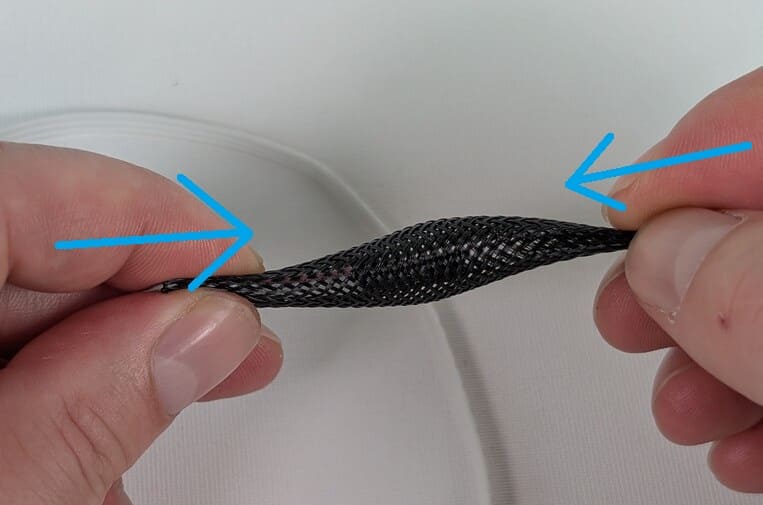
Den Geflechtschlauch über die Leitung schieben. Durch zusammendrücken des Schlauches die notwendige Bewegung erzeugen.

- Schritt
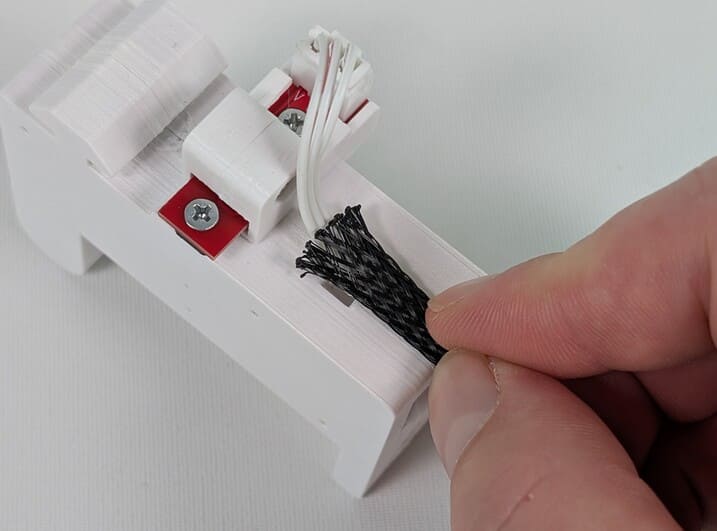
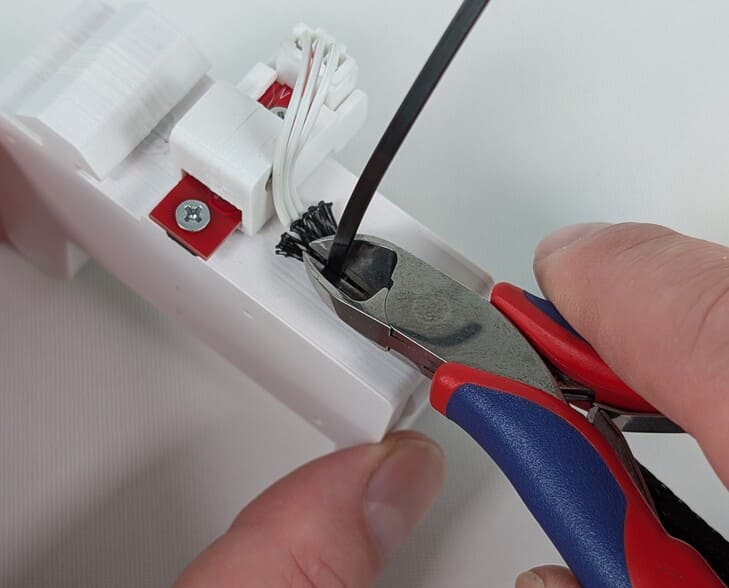
Die Leitung so positionieren wie abgebildet. Dann den Kabelbinder in die dafür vorgesehene Öffnung schieben und damit die Leitung befestigen. Das überstehende Ende des Kabelbinders kann abgeschnitten werden.


- Schritt
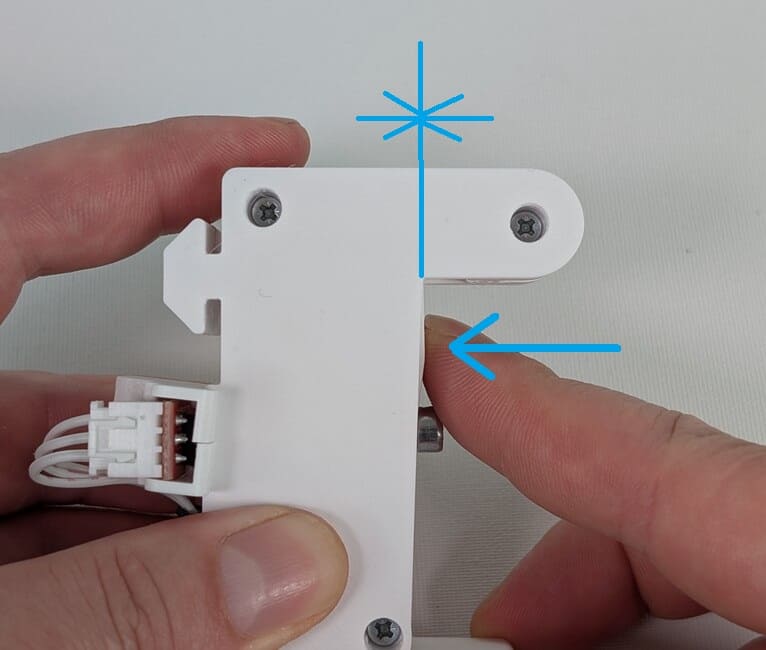
Prüfen Sie, ob sich der Hebel im inneren des Gehäuses gut bewegen lässt. Wenn nicht, prüfen Sie, ob alle Bauteile korrekt ausgerichtet und platziert sind.

- Schritt
Der Diameter Sensor DS1 ist und aufgebaut. Im Folgenden wird erklärt, wie dieser in Desktop Extruder von ARTME 3D eingebaut wird.

- Schritt
Das Elektronik Gehäuse wird geöffnet, indem alle hier markierten Schrauben entfernt werden. Legen Sie die Zugentlastung und die beiden Deckel zur Seite.

- Schritt
Lösen Sie die beiden Schrauben am Schrittmotortreiber. Ziehen Sie die zwei Stecke aus dem Schrittmotortreiber und legen diesen zur Seite.


- Schritt
Die Abdeckkappe am Aluminiumprofil neben der Zieheinheit entfernen.

- Schritt
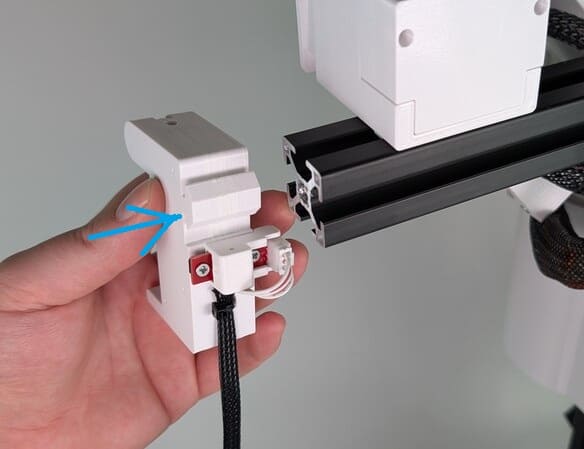
Den Diameter Sensor DS1 in die fordere Nut des Aluminiumprofils schieben. Wenn das schwer geht, kann es an der Druckertoleranz oder überextrsuion beim Drucken liegen. Die Bauteile dann ggf. durch feilen oder schleifen passgenau machen.

- Schritt
Die Abdeckkappe wieder aufstecken.

- Schritt
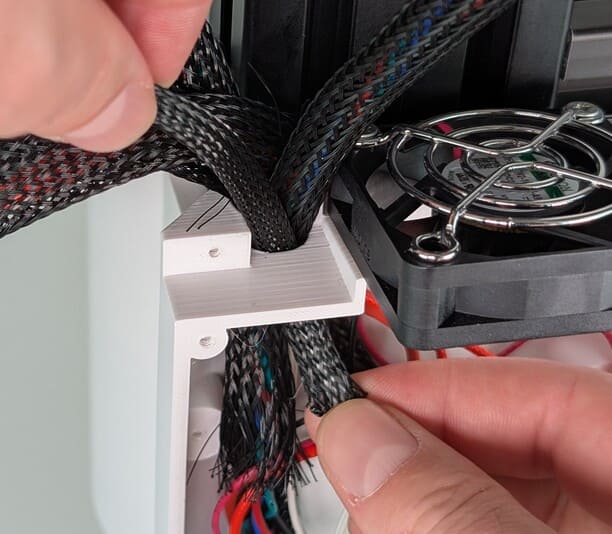
Die vorhandenen Leitungen zusammendrücken und die Leitung des Sensors durch die Gehäuseöffnung schieben. Der Gewebeschlauch muss bis in das Gehäuse hinein reichen.


- Schritt
Die Leitung muss so lang sein, dass das untere Ende des gehäuses erreicht wird.

- Schritt
Nehmen Sie die Leitung vom Sensor zur Hand und richten diese wie auf dem Bild dargestellt aus, um die Leitungsbezeichnung zu verstehen. Die roten Markierungen auf den Leitungen müssen zu sehen sein, um die richtige Reihenfolge zu sehen. Die Art und Form der Markierungen ist egal.
Der Linke stecker: G (ground)
Der mittlere Stecker: S (signal)
Der rechte Stecker: V (volt)

- Schritt
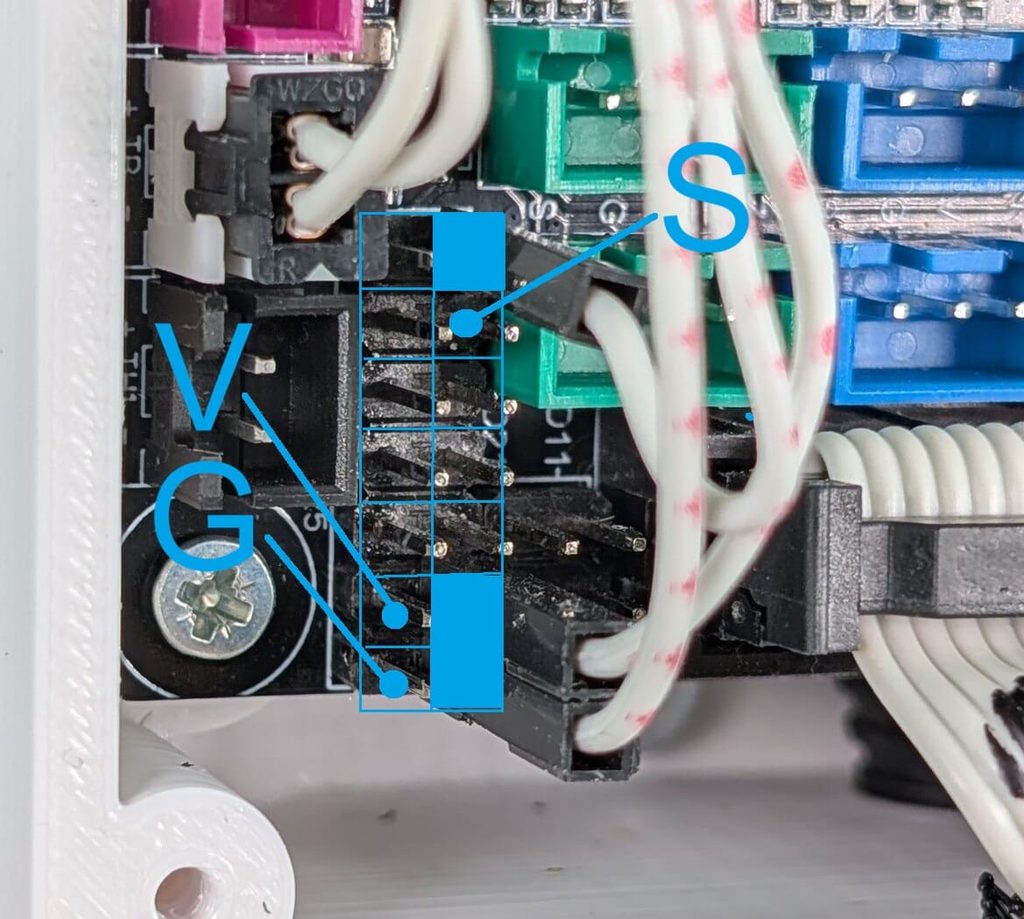
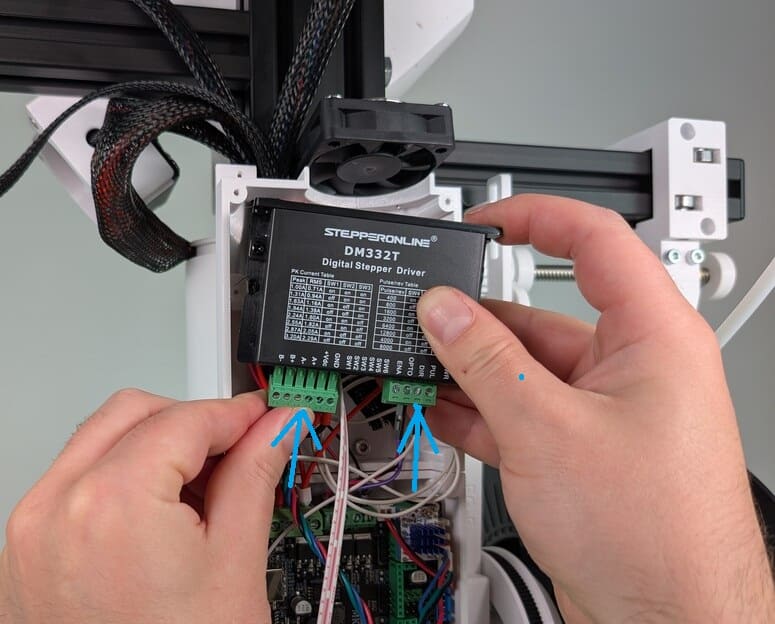
Die drei Leitungen des Sensors werden nun in die blau markierte Pin-Reihe eingesteckt.
Stecken Sie die entsprechenden Leitungen wie dargestellt auf die Pins. Also von oben nach unten:
Pin 2 in der rechten Pin-Reihe: S (signal)
Pin 6 in der linken Pin-Reihe: V (volt)
Pin 7 in der linken Pin-ReiheG (ground)


- Schritt
Die Stecker wieder in en Schrittmotortreiber stecken und diesen wieder mit zwei Schrauben befestigen.

- Schitt
Ordnen Sie die Leitungen. Die Sensorleitung kann so weit nach oben wieder herausgezogen werden, wenn diese zu lang wäre.

- Schritt
Die Zugentlastung mit einer Schraube befestigen. Dabei mit dem Finger die Gewebeschläuche zusammendrücken.

- Schritt
Das Gehäuse schließen und alle dargestellten schrauben wieder befestigen.

- Schritt
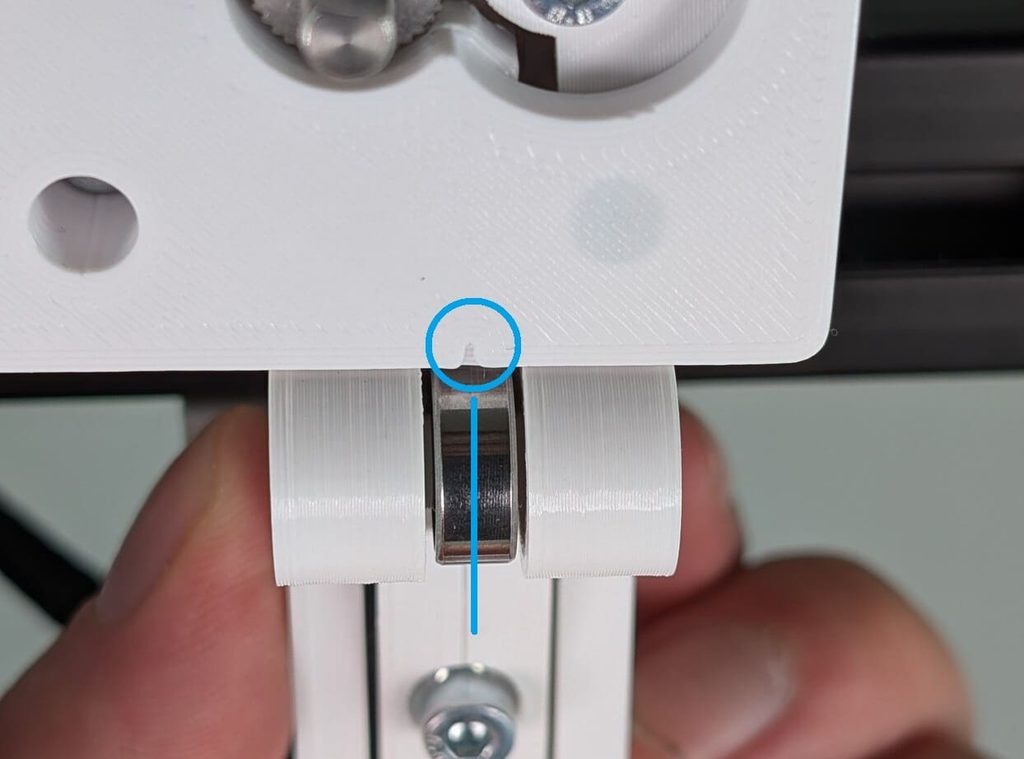
Den Sensor in die richtige Position schieben. An der Zieheinheit ist eine kleine Markierung. Diese muss genau in der Mitte des Kugellagers am Sensor sein, siehe Bild.

- Schritt
Der Aufbau der Hardware ist nun fertig. Nun folgen weitere Schritte, um den Extruder mit dem Sensor in Betrieb nehmen zu können:
1. Es wird eine andere Firmware installiert. Unser Partner Formaké3D unter der Leitung von Claudio Dadone hat die Firmware dafür erweitert. Die Firmware ist auf seinem GitHub verfügbar. Hier finden Sie die Schritt für Schritt Anleitung für die Installation der Firmware.
2. Die Funktion wird geprüft und der Sensor wird kalibriert. Siehe dazu Kapitel 05.5 in der Bedienungsanleitung.
3. Wenn Sie die Gerätedaten über ein Webinterface aufzeichnen möchten, ist ein Raspberry Pi für die Verbindung notwendig. Die Anleitung dazu finden Sie ebenfalls in der Dokumentation der Firmware auf Github.